Mostrando entradas con la etiqueta robot. Mostrar todas las entradas

lunes, 16 de febrero de 2015

Robot de inspección cadenas (tracked) BENITO parte 3

Hemos dado un pequeño salto para que BENITO sea más profesional.

El más fundamental ha sido meterlo dentro de una caja. Ya parece "ALGO".

Además de una serie de cambios mecánicos.

- Cambiadas las escuadras en L que se doblaban por otras más recias.
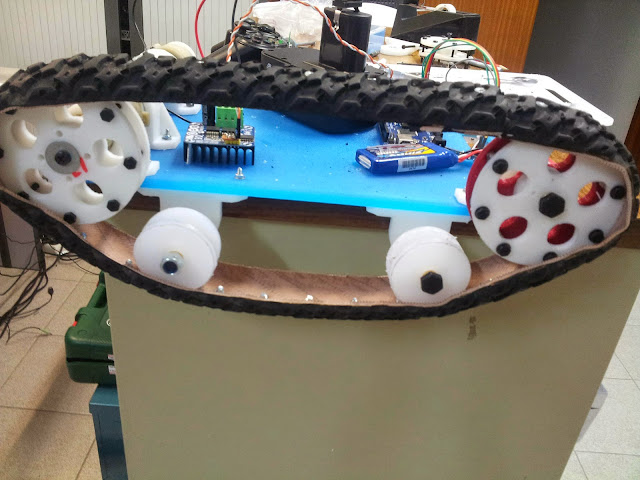
- Cambiadas la cubierta de bicicleta que hacía de cadena y tenía 20 años por una comprada en decatlhon 26x2.10 BTT blanda.
- Probando a cambiar los tornillos que hacen de tensores por barras de fibra de vidrio de 4mm.


Barcaza.

Hemos usado una caja de baquelita. Es un material dificil de conseguir pero genial para estos menesteres. Fácil de mecanizar. Resistente. Impermeable... una maravilla.


Para el alojamiento de los motores necesitamos hacer un agujero de 29,5mm.

Como mi broca de corona es de 28 mm lime los laterales, el soporte del motor es un circulo con dos rebajes superiores., con una herramienta rotatoria hasta que encajó.


El soporte trasero lo aproveché del que había impreso.

ESE ES EL PRIMER FALLO. Ese soporte tiene 75 mm de ancho lo que hace que como poco el motor esté a 37,5 mm de la pared frontal. Es mejor poner los motores los mas pegados a la pared frontal posible. esto da mejor ángulo para el off road.

Soporte trasero blanco. Hay que pegar el motor lo mas posible a la pared


Posteriormente coloqué L de acero para los rodillos de apoyo.


Y ya un agujero de 8 mm en el frontal para colocar la rueda tractora.
Así mal.

La primera vez puse los ejes y luego los rodillos y la rueda tensora. En mucho mejor hacerlo al revés. Montar el eje con la rueda tractora fuera y luego ponerlo.
Así mejor.

Rodillo izquierdo mal. Derecho mejor

Colocamos todas las piezas impresas como en el anterior post, las alineamos y ya tenemos la barcaza preparada.


Construcción de la cadenas.

Cortamos un neumático de bicicleta (use un 26x2.10 de 9 euros de una tienda conocida) cuanto mas blando y mas tacos tenga mejor.


Da trabajo

Cortamos a la anchura necesaria pero es mejor que el resutado sea una tira lo mas plana posible para que no salten los dientes de las ruedas. Por eso corto casi todo el flanco.


Mejor con poca curvatura


Ahora viene la parte laboriosa. Agujereamos cada 30 mm con una broca de madera de 5mm. 


Después de hacer 30 agujeros toca otra parte laboriosa: cortar los tacos donde hacemos los agujeros para que los tornillos de la cadena queden lo mas verticales posibles. Mas o menos limpiar el tamaño de la cabeza de los tornillos.


Colocamos un tornillo de 4x10mm, una arandela, una tuerca normal y una tuerca de bloqueo o nylon. También tiene su miga. 

Ahora toca medir la cadena y cortar a la longitud necesaria. Medir dos veces y cortar una. Tiene que quedar tirante pero no demasiado.


Unimos las dos mitades. La mitad inferior la hemos limpiado y quitados los tacos.


Un par de vídeos.


Fallos.

Después de probarlo en tierra una de las cadena se sale y pierde tracción.
Falta suspensión


martes, 27 de enero de 2015

Robot de inspección cadenas (tracked) BENITO parte 2

Continuamos documentando el robot BENITO. Hoy el sistema de rodaje.

El sistema de rodaje del BENITO es tipo cadena de goma casera.

Motor.

Motor de un taladro barato practyl de 12 v.
Como modificarlo.

Eventualmente usamos un soporte impreso para sujetar el motor. Este hace que el centro del eje del motor se encuentre a 26,5 mm. Usaremos esta altura para todos los ejes del robot.

Soporte frontal motor

Colocamos al motor dos tuercas 3/8 24 UNF (Hay que buscarlas en tornillerías especializadas como tornilleria aragonesa).


Rueda tractora

Al motor se le acopla una rueda impresa en 3d de 86 mm de diámetro con 9 tornillos de 4x30 mm.

La rueda consta de dos partes.

Rueda tractora interior

Rueda tractora exterior


La rueda tractora tiene un alojamiento donde encaja la tuerca que se ha montado en el eje del motor. Una vez colocado se coloca el tornillo de izquierdas del eje.


viernes, 16 de enero de 2015

Robot de inspección cadenas (tracked) BENITO parte 1

Buenos días.
Estoy desarrollando un robot de inspección de coste limitado. Debe ser flexible en su construcción en la mayoría de sus aspectos. Tiene que poder ser de madera, de acero, de plástico, mas grande, más pequeño, poder se controlado por una emisora RC, por un arduino, usar motores de taladro modificado, comerciales, de limpiaparabrisas, el control de motores con esc, con l298n, con puente H de relés y mosfet etc etc.
Evidentemente hay unos limites (motores de taladro con l298n pues mal. Igual que un bicho de 20 kilos con motores de de 25mm.

Las características mínimas deben ser las siguientes.
-Económico (<500 euros).
-Flexibles como ya he explicado.
-Una cámara que en tiempo real.
-Todo terreno.
-Comunicación y vídeo por cable y/o por RC. Cable es fundamental.
-Elementos comunes y fáciles de conseguir.
-Tiene que poder ser construido y modificado por personal sin mucha formación.
-La fabricación debe poder realizarse con herramientas caseras (taladro, sierra de calar, sierra de listonar etc). No pueden intervenir CNC (por lo menos en una versión básica).
-Una luz que se pueda encender a distancia
-El mando sea un todo integrado. Había pensado tipo PSP.
-Control de nivel de batería.

Por parte de software.
-Flexible igual. Que pueda funcionar con cualquier muchos métodos de entrada de datos y de transmisión. A ser posible que esta flexibilidad no no implique tener que cargar el sketch modificando algún parámetro como pasa con MARLIN.
-Seguro. Debe ser difícil de interceptar los comando de control. Además tiene que pararse en caso de perdidas de conexión.

Las característica extras podrían ser interesantes.
-GPS.
-Varias cámaras.
-brazo para inspección.
-sensores para inclinación.
-garra para soltar pequeñas cargas.
- waterproof.
-pantalla en el emisor para leer datos del robot o OSD para verlo en la pantalla de la cámara.
-Electrónica montada en caja de forma que se pueda quitar de un cuerpo de robot y colocarlo en otro.
-Shield propia para arduino mega que facilite la conexiones. 

Estado actual a 16ENE15.

Parte física del Robot.
  • Dos motores de destornillador-taladro con batería Practyl 12V.
  • Aqui como los modifiqué Modificar motores practyl.
  • Dos baterías del propio destornillador-taladro.
  • Dos IBT-2 para el control de motores.
  • Un arduino mega con sensor shield
  • Receptor actual nrf24l01.
  • Dos servos para la futura cámara.
  • Unas cadenas caseras montadas con ruedas de bicicletas y tornillos. El tren de rodaje se ha hecho impreso en 3D para facilitarme el trabajo pero está diseñado para poder hacerse con tablas de cortar de cocina y sierra de marquetería.
  • Todo ello montado sobre una tabla.


Electrónica de motor.
Arduino mega. El programa permite conectarse con nrf24l01, apc220, receptor de radio control de 4 ch mínimo, o max485. El control de motores puede realizarse por IBT-2, por ESC o por shield monster moto. Pero seleccionándolo antes de cargar el sketch. En caso de pérdida de conexión el vehículo para y reintenta conectarse.